ICM-42607-C,TDK InvenSense(应美盛)六轴 IMU 惯性测量单元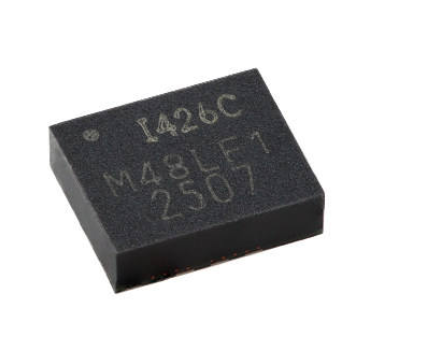
核心参数
1. 传感器量程(软件可编程)
- 陀螺仪:±250 / ±500 / ±1000 / ±2000 dps
- 加速度计:±2g / ±4g / ±8g / ±16g
- ADC 输出:16bit
2. 噪声指标
- 陀螺仪噪声密度:7 mdps/√Hz
- 加速度计噪声密度:100 μg/√Hz
3. 电气与功耗
供电电压:VDD / VDDIO:1.71V ~ 3.6V
6 轴全开低噪模式:0.55mA
休眠电流:3.5μA;支持 WoM 运动唤醒
4. 通信接口
I2C(1MHz)、SPI(24MHz)、I3C(12.5MHz)
内置 2.25KB FIFO,减轻 MCU 负担
2 路可编程中断引脚
5. 内置 APEX 运动引擎(硬件算法)
计步、倾斜检测、自由落体、运动检测、手势识别,无需 MCU 持续运算
6. 封装与环境
LGA-14,尺寸:2.5 × 3 × 0.91 mm
工作温度:-40℃ ~ +85℃
抗冲击:最高 20000g,抗振动偏移性能优秀
功能作用
采集物体三维加速度与角速度,实时解算**姿态、倾角、运动轨迹;内置硬件运动算法,识别静止 / 走动 / 跌落等动作。
总结:小体积、低噪声、低功耗,非常适合电池供电类便携产品。
适用范围
消费可穿戴(主力市场)
- TWS 耳机:入耳检测、空间音频、头部姿态、ANC 降噪姿态补偿
- 智能手表 / 手环:计步、跌倒检测、运动姿态监测
- AR/VR 眼镜、体感遥控器、运动相机防抖
IoT & 工业
- 资产追踪标签、振动监测、倾角模块
- 小型机器人、云台姿态感知
其他
- 手持设备、小型无人机飞控副传感器(注意:不是高稳导航级 IMU,消费姿态追踪为主)